
Паспорт проекта
- Тип
- Новости
- Задача
- Заявленная цель — уменьшить разрыв между демонстрацией робота и реальными условиями производства или логистики.
- Для кого
- Описаны заводы и логистические площадки.
- Технологии
- См. описание механизма
- Что потребуется
- Процесс включает работу инженеров на объекте, средства записи и сторонних роботов; названы Unitree и UBTech.
- Основание
- 1 первоисточников
За 30 секунд
Заявленная цель — уменьшить разрыв между демонстрацией робота и реальными условиями производства или логистики.
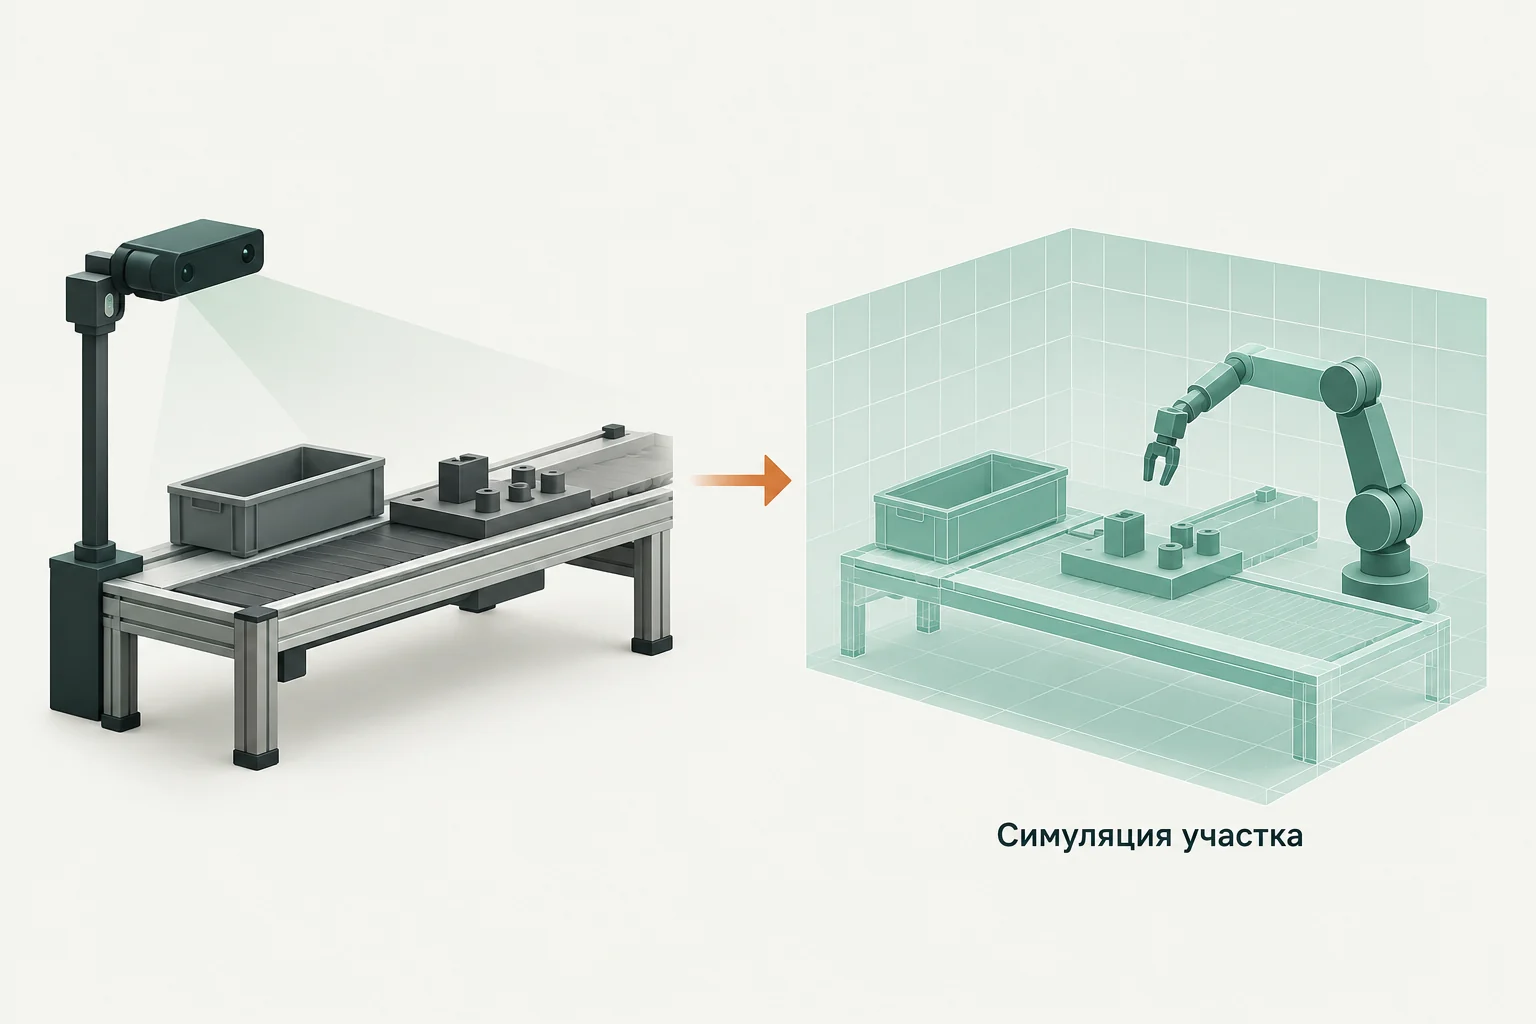
Инженеры записывают работу людей камерами и сенсорами, воссоздают процесс в симуляции и используют её для адаптации роботов.
Промежуточный результат — симуляция участка под его задачи; итоговое поведение роботов в реальном цехе количественно не подтверждено.
Как это работает
На входе
Вход — наблюдения реальной работы и условия конкретного цеха, полученные камерами и сенсорами.
Механизм
Инженеры записывают работу людей камерами и сенсорами, воссоздают процесс в симуляции и используют её для адаптации роботов.
Результат
Промежуточный результат — симуляция участка под его задачи; итоговое поведение роботов в реальном цехе количественно не подтверждено.
Что важно понять
Техническое устройство
Atlas расположен как программный слой адаптации между наблюдениями участка, симуляцией и сторонними роботами/моделями. Независимость от оборудования и моделей заявлена в посте, перечень совместимости не дан.
Для чего создано
Заявленная цель — уменьшить разрыв между демонстрацией робота и реальными условиями производства или логистики.
Сценарии использования
Конкретный сценарий — запись труда людей в цехе и последующая адаптация роботов в его модели.
Идея решения
Вместо общей демонстрационной среды робот адаптируется в симуляции, воссозданной по реальной работе конкретного участка.
Какую задачу описывает источник
В реальной среде освещение и расположение объектов отличаются от демонстрационной сцены; это названо источником проблем роботизации.
Что известно из описания
Что потребуется
- Процесс включает работу инженеров на объекте, средства записи и сторонних роботов; названы Unitree и UBTech.
Что учитывать
- microagi не делает собственное робототехническое железо и использует дорабатываемые чужие модели, по описанию автора.
Из первоисточников
Редакционный обзор NeoBridge Insight по материалам источников ниже. Права на исходные тексты, код и изображения принадлежат их правообладателям. Условия использования указаны в первоисточниках.
Автор проекта по источнику: microagi
Независимое тестирование проекта не проводилось.
Комментарий NeoBridge
Что стоит уточнить