
Паспорт проекта
- Тип
- Технические модули
- Задача
- Обучать роботов без опоры на медленный и дорогой ручной сбор данных, в том числе для незнакомых и трудно воспроизводимых сред.
- Для кого
- Робототехнические лаборатории.
- Технологии
- См. описание механизма
- Что потребуется
- В описанном подходе лаборатории используют GPU для обучения роботов; конкретное оборудование не указано.
- Основание
- 1 первоисточников
За 30 секунд
Обучать роботов без опоры на медленный и дорогой ручной сбор данных, в том числе для незнакомых и трудно воспроизводимых сред.
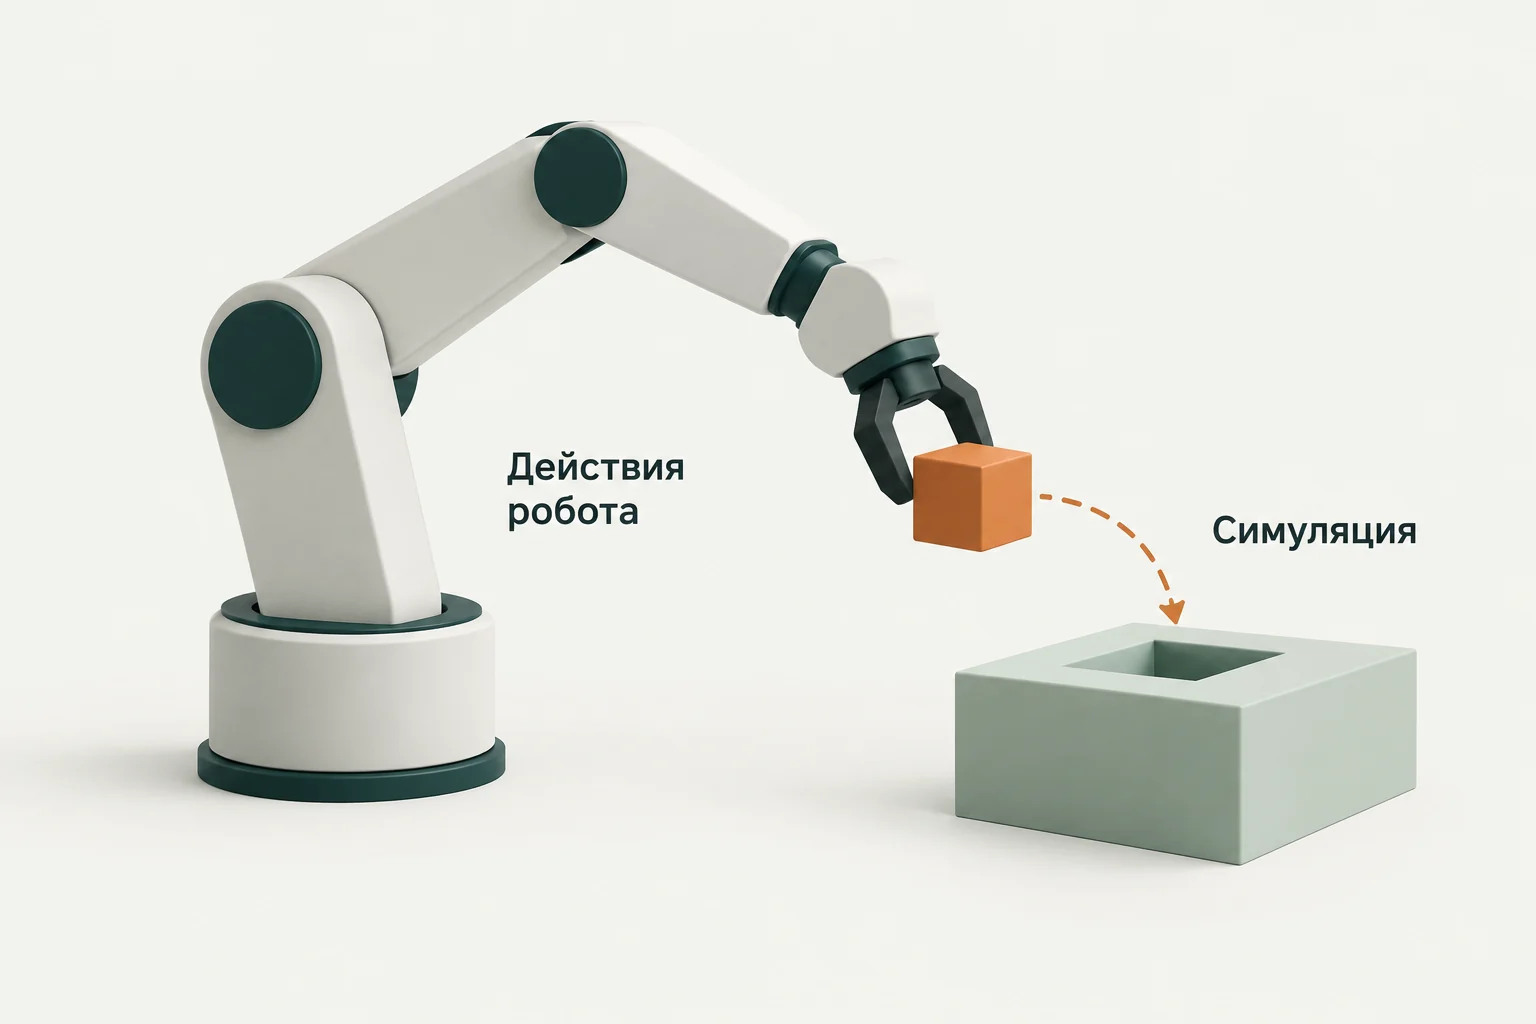
Модель позволяет симулировать действия робота; компания связывает это с обучением роботов на GPU вместо опоры на вручную собираемые данные.
Симулированные действия робота; описание связывает моделирование сред с получением тренировочных данных.
Как это работает
На входе
Названы действия робота как условие симуляции; на этапе предварительного обучения использовались интернет-видео.
Механизм
Модель позволяет симулировать действия робота; компания связывает это с обучением роботов на GPU вместо опоры на вручную собираемые данные.
Результат
Симулированные действия робота; описание связывает моделирование сред с получением тренировочных данных.
Что важно понять
Техническое устройство
Atom 1 предварительно обучена на интернет-видео, донастроена на физику и обусловлена действиями, позволяя задавать действия робота в симуляции.
Для чего создано
Обучать роботов без опоры на медленный и дорогой ручной сбор данных, в том числе для незнакомых и трудно воспроизводимых сред.
Сценарии использования
Симуляция действий робота для обучения в незнакомых и трудно воспроизводимых средах; конкретная лаборатория-клиент не названа.
Идея решения
Сочетать обученную на видео модель среды с условием действия робота, чтобы использовать симуляцию при обучении.
Какую задачу описывает источник
Компания называет ручной сбор данных медленным и дорогим, а некоторые среды — незнакомыми и трудно воспроизводимыми.
Что известно из описания
Что потребуется
- В описанном подходе лаборатории используют GPU для обучения роботов; конкретное оборудование не указано.
Что учитывать
- В описании нет сведений.
Что пока неизвестно
- Ограничения — в первоисточнике нет сведений.
Из первоисточников
Редакционный обзор NeoBridge Insight по материалам источников ниже. Права на исходные тексты, код и изображения принадлежат их правообладателям. Условия использования указаны в первоисточниках.
Независимое тестирование проекта не проводилось.
Комментарий NeoBridge
Что стоит уточнить